编者按:2026年上半年,中国人形机器人出货量已超4万台,全球占比进一步提升至97%。之江大地上,20余家整机企业,100家相关人形机器人赛道企业,勾画出生动的机器人图谱。看!在第五届全球数字贸易博览会上,TA们正向你招手,赶紧走进这个赛博世界。
浙江在线9月21日讯(记者 陈雷 汪雨晨)一床被子,可以由两台机器人协同折叠完成,不需要中央调度器发号施令,两台机器人便能根据彼此的动作实时调整节奏,合作完成整套操作……这样的合作场景,正在打破现有机器人只能“各干各的”的固有印象。
如今,机器人进商店、进酒店、进工厂“打工”并非新鲜事,但当多台机器人脱离固定流水线,需要协同配合时,会不会发生争抢任务的状况?机器人如何像人一样实现默契配合?在本届数贸会的现场,由杭州芝诺未来技术有限责任公司(芝诺机器人)研发的协作具身智能基础模型——Zeno-1,正在拓展机器人“同事”之间顺畅合作的新可能。
“传统机器人普遍采用中心化调度的工作模式,相当于有一个统一的‘总指挥’给每台机器人分配具体任务,机器人本身并不具备自主调整能力。”现场,芝诺机器人联合创始人吴宇涵举了个简单的例子:当人向对面递出一瓶水时,对方能顺势接住,可换成机器人,要理解对方的动作意图并不容易。
在真实作业场景中,变量远比流水线多得多,一旦机器人脱离中央调度器的控制,进入更通用的场景,很容易出现配合脱节,比如整理床单,多台机器人同步作业时,只要其中一台晚3秒启动,或是力度、角度有差异,整个任务节奏就会被打乱,甚至出现两台机器“僵持”的状况。
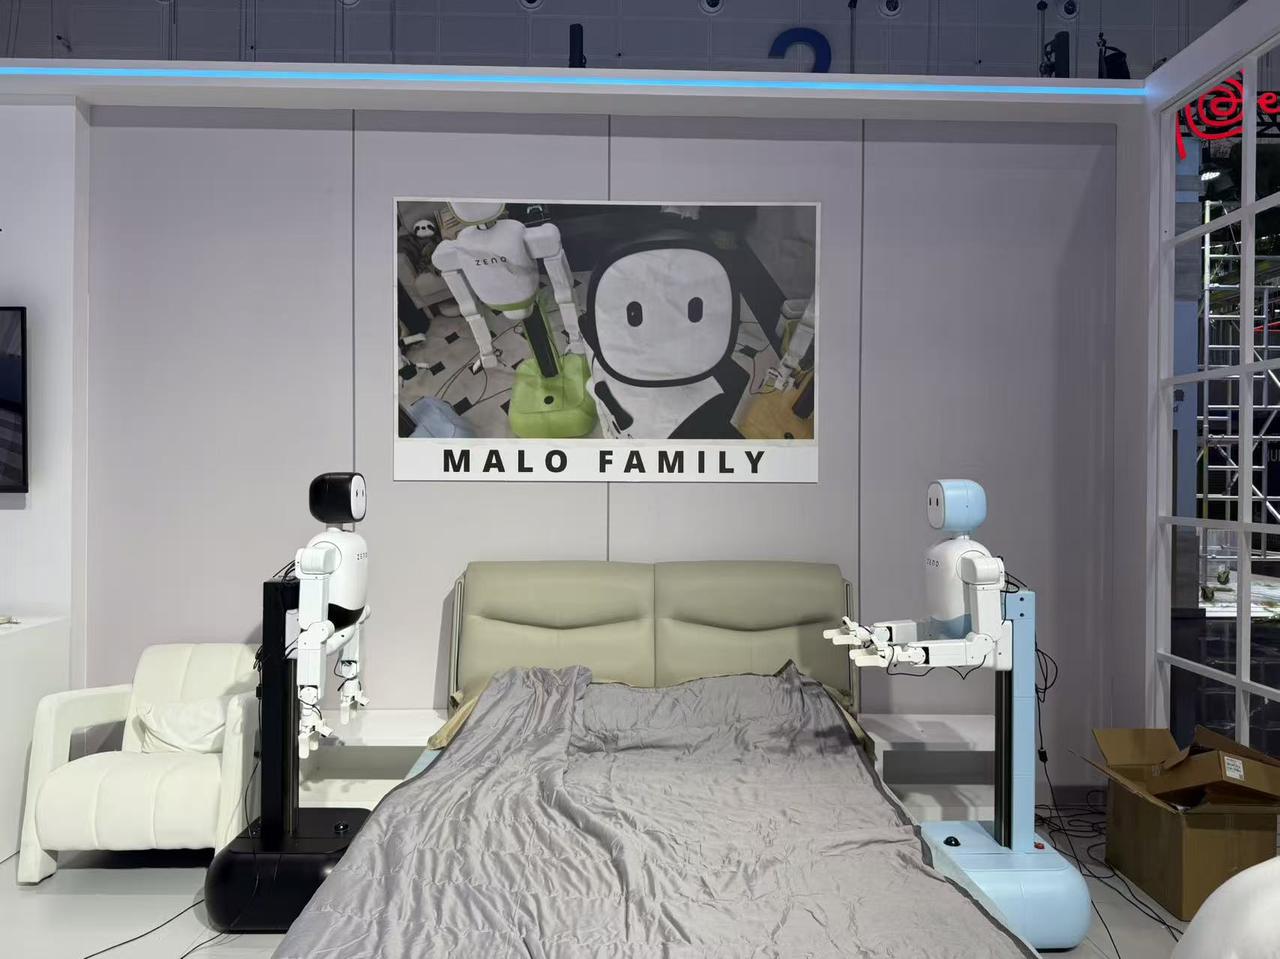
搭载Zeno-1模型的机器人本体Malo 记者 陈雷 摄
如何让机器人在没有人类调度的情况下自主配合完成复杂任务?这正是Zeno-1模型要解决的核心问题。
“我们的机器人可以不通过中央调度器,观测另一台机器人的作业动态,自主做出相应反应,实现协同协作。”吴宇涵介绍,这套自研的协作具身智能基础模型,为机器人赋予了记忆、预测与自省能力。单台机器人在作业时,能通过对环境的感知,观察推理“同事”的状态,进而调整自身动作。
“我们自研了3B基础模型,在预训练阶段通过大量视频数据学习,同时搭建了闭环伙伴交互训练架构,采集机器人协作数据,基于这些数据训练机器人学会协同行为。”吴宇涵透露,仅4小时的机器人协作数据,基本就能覆盖对应任务的协同需求。
落地实际应用中,这套模式展现出很强的灵活性。在工厂场景里,多台通用机器人平时可各自发挥单体智能,独立完成作业,遇到复杂任务时,又能迅速组合形成协作能力。系统的物理作业能力可以随着机器人数量进行扩展,不必每次都重新设计一整套自动化方案。
目前,团队的主要应用场景聚焦在服务业,涵盖酒店客房整理、洗衣房物料整理、养老等家政类任务。随着机器人进入规模化应用阶段,多台机器人的协作工作,将为通用机器人走进更多真实生活场景打开新的空间。
版权和免责申明
凡注有"浙江在线"或电头为"浙江在线"的稿件,均为浙江在线独家版权所有,未经许可不得转载或镜像;授权转载必须注明来源为"浙江在线",并保留"浙江在线"的电头。